|
|
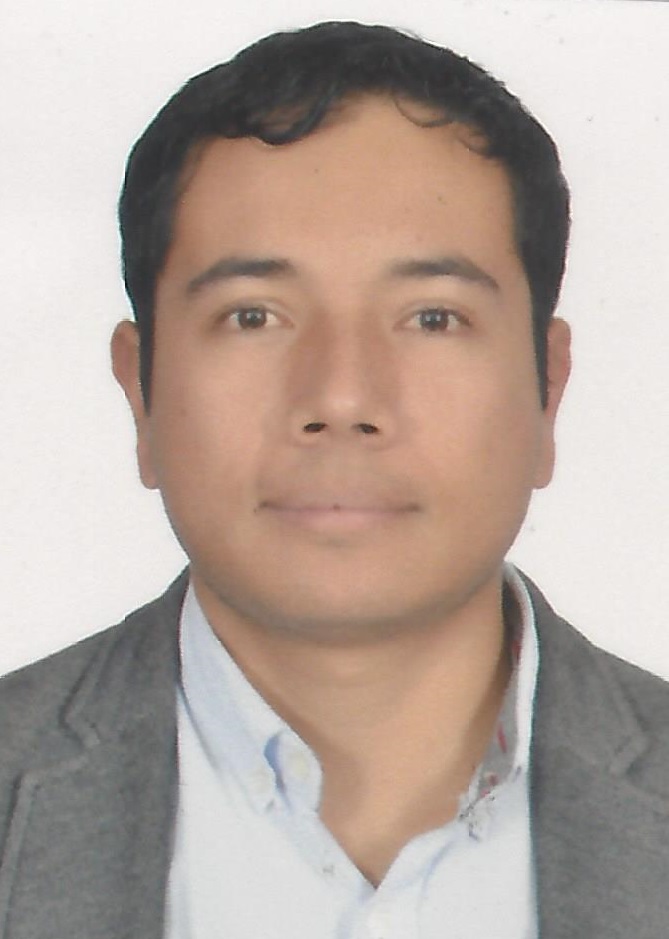
Jorge Enrique Araque Isidro, PhD.
PROFESOR TCO DISEÑO Y MECÁNICA APLICADA
Programa de Ingeniería Mecánica
Universidad de Pamplona
|
Formación base
Ingeniero en Mecatrónica
Universidad de Pamplona
Máxima formación
Doctor en Ingeniería Industrial
Università degli Studi di Roma Tor Vergata
Área principal
Robótica y Automatización
Diseño, control y sistemas mecatrónicos
Formación académica
Doctor en Ingeniería Industrial
Università degli Studi di Roma Tor Vergata · Italia · 2020–2024
Magíster en Controles Industriales
Universidad de Pamplona · 2018–2021
Especialista en Seguridad Informática
Universidad Nacional Abierta y a Distancia – UNAD · 2014
Ingeniero en Mecatrónica
Universidad de Pamplona · 2007–2012
Investigación
Su trayectoria académica e investigativa se ha orientado al desarrollo de sistemas mecatrónicos, mecanismos, automatización, control industrial y robótica, con aplicaciones en rehabilitación, sistemas robotizados y robótica de servicio.
Líneas de trabajo e investigación
ROBÓTICA AUTOMATIZACIÓN CONTROL INDUSTRIAL SÍNTESIS DE MECANISMOS MODELADO Y SIMULACIÓN ROBÓTICA DE SERVICIO INSTRUMENTACIÓN IoT
Áreas de trabajo
Diseño Mecánico Mecatrónica Programación Control Inteligente Automatización Industrial Sistemas Robotizados
Experiencia académica e investigativa
Cuenta con experiencia docente universitaria desde 2014 en áreas relacionadas con mantenimiento industrial, electrónica, electricidad, programación, control industrial y disciplinas afines. Ha desarrollado actividades académicas en la Universidad de Pamplona, Universidad Santiago de Cali y Universidad del Valle, además de experiencia investigativa en la Università degli Studi di Roma Tor Vergata.
Entre 2021 y 2023 participó como investigador en actividades de diseño y experimentación asociadas al robot astronauta de servicio TORVEASTRO, y desde septiembre de 2025 se encuentra vinculado al Programa de Ingeniería Mecánica de la Universidad de Pamplona.
Temas destacados de producción académica
- Diseño y optimización de mecanismos para rehabilitación de rodilla.
- Robótica de servicio y robots astronautas.
- Diseño y evaluación experimental del robot TORVEASTRO.
- Mecanismos para camas robotizadas.
- Control PID y modelado de sistemas dinámicos.
- Análisis y diseño de mecanismos accionados por cables.